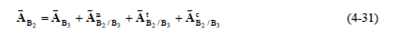DEFINICIÓN DE ACELERACIÓN El la figura 4.1 se aprecia un punto “P” cuya velocidad viene expresada por el vector “Vp”. Al cabo de un determinado espacio de tiempo “Δt” el punto “P” pasa a ocupar la posición “tΔP′” cuya velocidad vendrá expresada por el vector “'Vp”. La velocidad del punto “P” ha sufrido una variación “ΔVp” que vendrá definida por:
La aceleración media durante el desplazamiento citado será: Y la aceleración instantánea del punto “P” será:
Cálculo de la aceleración por derivación Si se tiene por ejemplo el vector velocidad de un punto “Vp” expresado por medio de sus componentes en coordenadas cartesianas: La derivada respecto del tiempo de ese vector será el vector aceleración:
La componente “X” del vector aceleración será la derivada de la componente “X” del vector velocidad, la componente “Y” de la aceleración será la derivada de la componente “Y” del vector velocidad y la componente “Z” de la aceleración será la derivada de la componente “Z” del vector velocidad:
Y como la velocidad del punto “P” es la derivada del vector de posición, resultará que la aceleración es la derivada segunda del vector de posición:
DEFINICIÓN DE ACELERACIÓN ANGULAR En la figura 4.2 se tiene un sólido rígido, con movimiento plano, en una determinada orientación indicada por el ángulo “θ” su velocidad angular es “ω ”, al cabo de un instante de tiempo “Δt” el sólido ha realizado una rotación “Δθ” y su nueva velocidad angular es “θ”. r La variación de velocidad angular será:
Durante la rotación se puede definir una aceleración angular media como: Y una aceleración angular instantánea como:
Como el vector velocidad angular “ωr”, por convenio, es perpendicular al plano del movimiento, sus variaciones y por tanto la aceleración angular “α ” también serán perpendiculares a dicho plano, y aplicando la regla del sacacorchos, será negativa si acelera en el sentido de las agujas del reloj y positiva en sentido contrario.
Rotación alrededor de un punto fijo En un sólido rígido que gire alrededor de un eje fijo la aceleración de uno cualquiera de sus puntos viene expresado por la ecuación (4.11).
El primer término recibe el nombre de aceleración normal y el segundo aceleración tangencial. En un sólido rígido con movimiento plano como el representado en la figura 4.3, como los vectores “ω ” y “Vp” son perpendiculares, resultará que el módulo de la aceleración normal del punto “P” será:
Su dirección será perpendicular a “ωr” y “pVv”, por tanto contenida en el plano del movimiento y normal a la trayectoria (de ahí su nombre de aceleración normal) y su sentido, analizando los dos posibles sentidos de “ω ”, figura 4.4, resulta siempre del punto “P” hacia “O”. Como los vectores “α” y “Rp” son perpendiculares, resultará que el módulo de la aceleración tangencial del punto “P” será:
La dirección de “tPAr” será perpendicular a “αr”, por tanto contenida en el plano del movimiento, y perpendicular a “PR ”, por tanto tangente a la trayectoria del punto “P” (de ahí su nombre de aceleración tangencial). Y el sentido de “tPAr” será coherente con el sentido de “αr” tal como se observa en la figura 4.5. MOVIMIENTO CUALQUIERA DE UN ESLABÓN En el apartado (2-12) se expuso que un movimiento cualquiera de un eslabón se puede descomponerse en una traslación más un giro, y que la diferencia de desplazamientos entre dos puntos del eslabón se debía precisamente al giro del eslabón. Por tanto, la relación entre las aceleraciones de dos puntos será:
La aceleración "APQ" es debida al giro y se descompone en dos términos: Aceleración normal:
Movimiento plano cualquiera En un sólido rígido con movimiento plano como el representado en la figura 4.3, como los vectores “ω ” y “PQVv” son perpendiculares, resultará que el módulo de la aceleración normal del punto “P” respecto del punto “Q” será: Su dirección será la del vector “PQRr” y su sentido del punto “P” hacia el punto “Q”. Como los vectores “αr” y “pRr” son perpendiculares, resultará que el módulo de la aceleración tangencial del punto “P” respecto del punto “Q” será:
ANÁLISIS GRÁFICO DE LA ACELERACIÓN. POLÍGONO DE ACELERACIONES El método gráfico de análisis de aceleraciones se utiliza en movimiento plano y consiste en representar las ecuaciones vectoriales que relacionan las aceleraciones de los diferentes puntos de un mecanismo de forma gráfica. Es sencillo e intuitivo ya que las aceleraciones quedan representadas en la dirección y sentido que realmente tienen. Un ejemplo de análisis gráfico de aceleraciones de un eslabón triangular puede apreciarse en la figura 4.6. Suponiendo conocida la aceleración del punto “A” y la velocidad y la aceleración angulares del eslabón, se determina la aceleración del punto “B” (d) como:
La aceleración “ABA ” tiene la dirección y el sentido de “B” hacia “A” y la aceleración “ABA ” es perpendicular a la recta de unión de los puntos y coherente con la aceleración angular (c).
A partir de las aceleraciones de los puntos “A” y “B” se puede determinar la aceleración del punto “C” (f) como:
Se trazan las aceleraciones normales “ACA” y “ACB” con su módulo dirección y sentido y las direcciones de las tangenciales “AtCA” y “AtCB”. En el punto de corte de las tangenciales se encontrará el punto “C”. El polígono de aceleraciones es la representación gráfica de las ecuaciones vectoriales que relacionan las aceleraciones de los diferentes puntos del eslabón (d, f y g). Este polígono se dibuja a escala, aparte del dibujo del mecanismo a partir de un punto que es el “0” de aceleraciones. El vector que va desde el “0” de aceleraciones hasta un punto representa su aceleración absoluta, el vector que va desde un punto “A” hasta un punto “B” representa la aceleración aparente de “B” respecto de “A”. En el polígono de aceleraciones se forma una figura semejante al eslabón. Por ejemplo en la figura 4.6 (g) se forma un triángulo cuyos lados representan las aceleraciones “ABA”, “ACA” y “ACB”. Los módulos de estas aceleraciones son:
Como se aprecia en las ecuaciones 4.21, 4.22 y 4.23 los lados del triángulo del polígono de aceleraciones son proporcionales a los lados del triángulo del eslabón, por tanto, son triángulos semejantes.
ACELERACIÓN APARENTE DE UN PUNTO EN UN SISTEMA DE COORDENADAS EN MOVIMIENTO En la figura 4.7 se tiene un sistema de coordenadas fijo “X1” e “Y1” y un sistema de coordenadas móvil “X2” e “Y2”. Sobre el sistema de coordenadas móvil se tiene una ranura por la que se desplaza el punto “P3”. El punto “P2” es un punto fijo en los ejes móviles cuya posición coincide con la posición inicial del punto “P3”.
La ecuación que relaciona las aceleraciones de estos dos puntos es la siguiente:
Esta ecuación también se puede decir que es la ecuación que relaciona las aceleraciones de puntos coincidentes de diferentes eslabones. La suma de las aceleraciones “tP/PnP/P2323AAvv+” se suele llamar aceleración relativa y es la aceleración del punto “P3” que percibiría un observador fijo en los ejes móviles. La aceleración normal de “P3” respecto de “P2” (nP/P23Av) se debe al cambio de dirección de la velocidad relativa del punto “P3” a causa de la curvatura de la ranura y su valor será:
Siendo “23P/PVr” la velocidad del punto “P3” respecto del punto “P2” o velocidad relativa del punto “P3” en los ejes móviles, y “ρ” el radio de curvatura de la ranura en el punto “P2”. La dirección y sentido de esta aceleración normal es del punto “P2” hacia el centro de curvatura de la ranura. La aceleración tangencial de “P3” respecto de “P2” (tP/P23Av) se debe al cambio de módulo de la velocidad relativa del punto “P3”. De esta aceleración solo se conoce que su dirección es tangente a la ranura. La aceleración de Coriolis de “P3” respecto de “P2” (cP/P23Av) se debe al giro de los ejes móviles y a la velocidad relativa del punto “P3”. Su módulo dirección y sentido viene definido por el producto vectorial siguiente ACELERACIÓN ANGULAR APARENTE La aceleración angular aparente de un eslabón respecto de otro es la aceleración angular con la que ve acelerarse al primer eslabón un observador fijo en el segundo eslabón. Esta aceleración angular aparente se representa como: CONTACTO DIRECTO Y CONTACTO POR RODADURA Contacto directo con deslizamiento
En un mecanismo como el representado en la figura 4.9 (a), formado por tres eslabones, el punto de contacto “C” se debe producir deslizamiento ya que la velocidad de este punto es diferente si se considera perteneciente al eslabón “2” o al eslabón “3”, figura 4.9 (c). La ecuación que relaciona las aceleraciones de puntos coincidentes de diferentes eslabones, teóricamente se podría plantear en el punto “C”, pero resulta que la trayectoria que describe el punto “C2” en unos ejes de coordenadas solidarios al eslabón “3” y la trayectoria que describe el punto “C3” en unos ejes de coordenadas solidarios al eslabón “2” no son conocidas. Al no conocerse estas trayectorias, no se puede calcular la aceleración normal de un punto respecto del otro y no se puede resolver el análisis de aceleraciones. En este caso, si prolonga imaginariamente el eslabón “3”, figura 4.9 (b), se observa que el punto “B2” describe una trayectoria recta sobre el eslabón “3”. Por tanto la ecuación que relaciona las aceleraciones de puntos coincidentes de diferentes eslabones se debe plantear en el punto “B” y será la siguiente:
Se debe tener en cuenta que no se debe plantear la aceleración desconocida en función de la conocida, sino que se debe plantear la aceleración del punto cuya trayectoria se conoce en función del punto correspondiente al eslabón en el que se desarrolla la trayectoria. En este caso la trayectoria que describe el punto “B3” en unos ejes solidarios al eslabón “2” también sería desconocida. En la ecuación 4.31 la aceleración normal del punto “B2” respecto del punto “B3” será nula. La aceleración tangencial del punto “B2” respecto del punto “B3” tendrá la dirección de la trayectoria. Y la aceleración de Coriolis se determinará por medio del producto vectorial. Las ecuaciones que relacionan las aceleraciones de los diferentes puntos del mecanismo están representadas en el polígono de aceleraciones, figura 4.9 (d).
Rodadura sobre un eslabón fijo En una rodadura sobre un eslabón fijo come el representado en la figura 4.8, la aceleración del punto “C” es horizontal y su valor será: La aceleración del punto “P3” será:
La aceleración “nCP3Ar” tiene la dirección de “P” hacia “C” por tanto es perpendicular a la superficie de rodadura. La aceleración “tCP3Ar” tiene el mismo módulo que la aceleración del punto “C” y sentido contrario. Teniendo en cuenta que la aceleración del punto “P2” es cero, de los dos párrafos anteriores se deduce que la aceleración del punto “P3” respecto del punto “P2” es perpendicular a la superficie de rodadura. A la misma conclusión se llegaría planteando la ecuación que relaciona las aceleraciones de los puntos en contacto: En esta ecuación, la aceleración del punto “P2” es cero, las aceleraciones normal y de Coriolis del punto “P3” respecto del punto “P2” son nulas debido a que es nula la velocidad del punto “P3” respecto del punto “P2”. El único término no nulo es la aceleración tangencial del punto “P3” respecto del punto “P2”. La dirección de esta aceleración es tangente a la trayectoria que describe el punto “P3” que es una cicloide. La tangente a la cicloide en el punto de contacto es perpendicular a la superficie de rodadura, por tanto queda probada la dirección de la aceleración del punto “P3” respecto del punto “P2”. La aceleración tangencial del punto “P3” respecto del punto “P2”, al tener la dirección del radio de la rueda, se suele denominar aceleración radial del punto “P3” respecto del punto “P2”.
Contacto directo con rodadura En un mecanismo como el representado en la figura 4.10 (a), formado por cuatro eslabones, puede existir rodadura sin deslizamiento
En este caso las velocidades de los puntos “C3” y “C4” serán iguales. La aceleración relativa entre estos dos puntos se sabe que es perpendicular a la tangente en el punto de contacto, pero no se sabe su valor, por lo que no se podrá plantear la ecuación que relaciona las aceleraciones en el punto “C”.
Al igual que en el apartado anterior, se debe prolongar imaginariamente el eslabón “3”. El punto “B2” describe una trayectoria recta sobre el eslabón “3” por lo que se puede plantear la ecuación de relación de aceleraciones en el punto “B”, ecuación que será: La aceleración normal será nula, la tangencial tendrá la dirección de la trayectoria y la de Coriolis vendrá dada por el producto vectorial. En la figura 4.10 (c) queda representado el polígono de aceleraciones del mecanismo. Cabe destacar que tanto en el contacto con deslizamiento como con rodadura, para poder realizar el análisis de aceleraciones, el contacto se debe producir entre superficies rectas o circunferencias, ya que en estos casos es fácil determinar el radio de curvatura de la trayectoria que describe un punto en unos ejes de coordenadas solidarios al otro eslabón.
Tal como sugirió Reuleaux a mediados del siglo XIX, los eslabones se pueden considerar que en cada instante realizan un giro alrededor de un centro. Dicho centro se llama centro instantáneo de rotación o polo de velocidades. Cuando un eslabón está efectuando una traslación en un momento dado, su centro instantáneo de rotación se encuentra en el infinito y en una dirección perpendicular al movimiento del eslabón. Esto se denota fácilmente porque las velocidades de todos sus puntos son iguales y sus vectores paralelos.
Imagínese un cuadrilátero articulado ABCD (Fig. 3.4), donde se han determinado las velocidades VB y VC, tal como se describió en la sección anterior.
El eslabón 1 tiene un punto A fijo, luego el centro instantáneo de rotación del eslabón 1, con relación al eslabón fijo 4 se indicará por la notación P14 y se confunde con el punto A. Análogamente ocurre con el eslabón 3, y será P3D. Por su parte, el punto B es la articulación de los eslabones 2 y 1; luego P12 = B. Por la misma razón P23 coincide con el punto C. Debe observarse que, cuando se determina el centro instantáneo de rotación con relación al eslabón fijo 4, las velocidades de sus puntos son normales a los radios considerados. Así VB es normal a BA y VC lo es a CD.
Para hallar el centro instantáneo de rotación del eslabón 2 con relación al eslabón fijo 4, bastará trazar por B y C sendas rectas perpendiculares a las velocidades en tales puntos y su intersección proporcionará el punto P24. El eslabón 2 es como si en la posición mostrada en la Fig. 3.4 estuviera girando alrededor del punto P24.
Si por el punto C se llevan las velocidades VC y VB se tiene un triángulo CFE que es semejante al P24BC (por tener sus lados homólogos ortogonales) y, por lo tanto, se puede escribir que:
de donde resulta que las velocidades (de los puntos B y C, en este caso) son proporcionales a sus distancias respectivas al centro instantáneo de rotación (polo P24). De aquí se deduce que el eslabón 2 está rotando alrededor de P24 con velocidad angular
El punto P24 centro instantáneo de rotación del eslabón 2 con relación al eslabón 4, tiene la misma velocidad por ambos eslabones y por lo tanto, por ser fijo el eslabón 4, resulta que el punto P24 no se mueve. Lo mismo ocurre respecto a coincidencia de velocidades con los restantes centros encontrados y siempre estos puntos representan la superposición de otros dos, uno de cada eslabón. Tales puntos tienen gran utilidad para la localización de velocidades de otros puntos, pero ha de tenerse en cuenta que tales polos de velocidades solo pueden emplearse en una concreta posición del mecanismo, ya que un instante después estos puntos pueden ser sustituidos por otros distintos, y de hecho generalmente lo son.
Por último, resta encontrar el centro de rotación del eslabón 3 con relación al eslabón 1. Para determinarlo se supondrá realizada una inversión del mecanismo de la Fig. 3.4, admitiéndose que el eslabón 1 es fijo; esto es, los puntos A y B son las articulaciones unidas al bastidor del mecanismo. Si B y A fuesen fijos, los puntos C y D tendrían velocidades normales, respectivamente, a BC y AD, y sus rectas perpendiculares CB y AD se cortarían en el punto P31 que es el centro instantáneo de rotación buscado. El número de centros instantáneo existentes en un mecanismo con n barras o eslabones vendrá dado por la expresión
que representaría las combinaciones binarias posibles entre eslabones. Hay una regla práctica para la localización de centros instantáneos. Obsérvese en la Fig. 3.4que están alineados los cuatro grupos siguientes de puntos para un cuadrilátero articulado:
1)P31 P14 P34
2)P31 P21 P23
3)P24 P23 P34
4)P24 P21 P14
Conocidos 2 de los tres puntos de una alineación es posible encontrar al tercero, ya que ha de estar alineado con los dos anteriores. Esta propiedad se denomina regla de los tres centros o Teoremade Aronhold-Kennedy que dice:
“Cuando tres cuerpos cualesquiera tienen movimiento relativos plano sus tres centros instantáneos (o centros de rotación relativa), están en línea recta”.
De otra forma podemos decir que en todo mecanismo cada grupo de tres eslabones con tres centros con "parentesco" entre sí están situados sobre una misma recta.
Para demostrarlo, fijémonos en la figura-2 en la que representamos tres cuerpos designados con los números 1,2 y 3, cada uno de ellos con movimiento plano. Si suponemos que el cuerpo 1 es estacionarlo y el 2 y 3 están articulados a este, las articulaciones 12 y 13 serán centros puesto que en ambos casos. la velocidad lineal absoluta es la misma, en este caso cero. Supongamos que el tercer centro el 23 estuviese en la posición del punto A. Es evidente que en esta posición coinciden dos puntos, uno de cada eslabón y cada uno de ellos tiene una velocidad lineal absoluta.
Pero veamos como son dichas velocidades. Hemos supuesto que el eslabón 2 gire al rededor del punto 1, luego la velocidad del punto A como perteneciente a 2 será perpendicular al radio 12-A. Así mismo la velocidad lineal de A como perteneciente al eslabón 3 será perpendicular al radio 13-A, puesto que dicho eslabón gira alrededor de 13. Independientemente de cual sea su magnitud -que podría ser igual- está claro que las direcciones de ambas velocidades no coinciden, luego el punto A no puede ser centro de 23. Prescindiendo de magnitud, lo que queda claro es que para que las direcciones de la velocidad del punto A con perteneciente al eslabón 2 y al 3 coincidan, dicho punto A tiene que estar situado en la recta 12- 13 como queríamos demostrar.
DETERMINACIÓN DE CENTROS INSTANTÁNEOS
Para localizar los CIR seguimos el siguiente método:
1)Hallar el número de centros (N = 4 (4 - 1)/2 = 6).
2)Determinar los inmediatos por simple inspección.
3)Localizar el resto mediante la ley de los tres centros.
En la Fig. 3.6 muestra un mecanismo de biela-manivela donde se han numerado los eslabones desde el 1 hasta el 4. Al disponer de 4 eslabones, el numero de centros a localizar es de N = 4 (4 - 1)/2 = 6. Con objeto de no omitir ninguno de los polos, se suele trazar un polígono auxiliar de n = 4 vértices (a la derecha de la figura) y se construyen con trazo lleno los centros inicialmente conocidos o inmediatos. Los polos conocidos son P12, P23 y P14 que se determinan de forma inmediata una vez construida la figura.
Todos los centros instantáneo localizados en primera instancia se han detectado por las articulaciones de los eslabones 1 y 2, 2 y 3, así como 1 y 4. El polo P24 se determina en la línea AB, donde se hallan P12 y P14 y por aplicación de la regla de Aronhold-Kennedy. El polo P34 se deberá situar en línea con P23 y P24 y está en el infinito puesto que el eslabón 3 realiza una traslación. Por último, el polo P31 se encuentra donde se corten las rectas definidas por los puntos A y P34, por una parte, y C y B por otra
Otro mecanismo de corredera está representado en la Fig. 3.7, que dispone también de cuatro eslabones con un par prismático entre los elementos 1 y 2. La construcción auxiliar de los eslabones está realizada, en la parte derecha de la figura y se muestra que inicialmente son inmediatos la localización de los polos P14, P34 y P23; restando encontrar otros tres polos más.
El polo P12, al ser el elemento 2 prismático que se desplaza por el eslabón 1, se encontrará en el infinito en la dirección ortogonal a la barra 1. El centro instantáneo de rotación P13 se encuentra como la intersección de las líneas definidas por los polos P12 y P23, de un lado y P14 con P34, de otro.
El centro que resta, P24, se encuentra en la recta BC y en la perpendicular por A al eslabón 1. De esta forma quedan establecidas las posiciones de todos los centros instantáneos de rotación, y a partir de ellos cabe encontrar velocidades en todo el mecanismo.
La Fig. 3.8 representa una cadena cinemática de 6 eslabonamientos y con
N = n (n - 1)/2 = 6 x 5 / 2 = 15 centros instantáneos de rotación, los cuales quedan representados.
ANÁLISIS DE LA VELOCIDAD CON EL EMPLEO DE LOS CENTROS
INSTANTÁNEOS DE ROTACIÓN
Cuando se conocen los centros instantáneos de rotación de un mecanismo resulta inmediato determinar la velocidad de cualquier punto del mismo, sin necesidad de calcular primero las velocidades de otros puntos. Con el método de los CIR, no es necesario calcular la velocidad de un punto que una físicamente dos barras, sino que calculando la velocidad del CIR relativo de dos eslabones podemos considerar que conocemos la velocidad de un punto que pertenece indistintamente a cualquiera de los dos eslabones. Es importante resaltar que el CIR se comporta como si perteneciera simultáneamente a ambos eslabones, por tanto su velocidad debe ser la misma si la obtenemos en base a uno u otro eslabón.
Para calcular las velocidades por CIR seguiremos los pasos siguientes:
1.Identificar los eslabones a los que pertenecen:
a)El punto de velocidad conocida.
b)El punto de velocidad desconocida.
c)El eslabón de referencia o barra fija.
2.Se hallan los tres CIR relativos correspondientes a las barras, que estarán en línea recta según nos indica el Teorema de Kennedy.
3.Se calcula la velocidad del CIR relativo de los dos eslabones no fijos, considerándolo como un punto perteneciente a la barra de velocidad conocida.
4.Se considera la velocidad hallada como la de un punto del eslabón cuya velocidad queremos hallar. Conociendo la velocidad de un punto del eslabón (CIR) y su centro de giro podemos encontrar la de cualquier otro punto del mismo.
•Aplicación de los CIR a un mecanismo de cuatro barras.
•Aplicación de los CIR a un mecanismo de biela - manivela.
CURVAS POLARES
Una curva polar es el lugar geométrico de todas las posiciones alcanzadas por el centro instantáneo de rotación, o polo de velocidades, de un eslabón con respecto a otro.
La Fig. 3.9a muestra la curva polar correspondiente a diversas posiciones del mecanismo de 4 barras y generada por el punto P24. Como tal punto tiene la misma velocidad, tanto si se considera del eslabón 2 como si se hace del 4, se desprende que tal punto no tiene velocidad. Por tal razón a esta curva polar se denomina curva polar fija, o base.
Debe tenerse especial cuidado en no confundir la curva polar con la trayectoria de ningún punto cuando evoluciona el mecanismo. Piénsese que el punto P24 es centro instantáneo solo para una posición; al moverse el cuadrilátero articulado, otros puntos irán sucediéndose como centros instantáneo y configurarán la curva polar.
Cuando se realiza la inversión del mecanismo, tal como refleja la Fig.3.9b, se obtiene otra curva polar que se denomina móvil, o ruleta y que se ha generado por el mismo punto P24. Ambas curvas, según se va moviendo el cuadrilátero, se mantienen tangentes en todo momento. Para una posición cualquiera el punto de tangencia es el polo de velocidades actual a tal posición.
Se denomina engranaje o ruedas dentadas al mecanismo utilizado para transmitir potencia desde una parte de una máquina a otra. Los engranajes están formados por dos ruedas dentadas, de las cuales la mayor se denomina corona y la menor piñón. Un engranaje sirve para transmitir movimiento circular mediante contacto de ruedas dentadas.
Los engranajes son, en general, cilindros con resaltados denominados dientes, conformando ruedas dentadas, las que permiten, cuando giran transmitir el movimiento de rotación entre sus árboles o ejes de colocados a una distancia relativamente reducida entre sí. Esta transmisión se realiza mediante la presión que ejercen los dientes de la otra rueda, estando durante el movimiento en contacto varios dientes sin choques ni interferencias que lo impidan o entorpezcan. Los engranajes cilíndricos pueden ser de dientes rectos, cuando éstos son paralelos al eje de giro del cilindro, o dientes helicoidales, cuando son parte de una hélice que envuelve a dicho eje.
Distintos materiales se utilizan para la construcción de los engranajes pudiendo ser éstos fundición de hierro, acero, bronce, aluminio, materiales sintéticos, como el teflón, por ejemplo, entre otros.
Debido al constante rozamiento entre las superficies de contacto, éstas están expuestas al desgaste, motivo por el cual son endurecidas mediante tratamiento térmico de endurecimiento superficial como es el caso de cementado de los aceros. A los efectos de evitar el degaste, el engrane está continuamente lubricado, lo que además lo refrigera, favoreciendo la transmisión del movimiento a elevada velocidad. Los engranajes son construidos mediante el fresado o tallado, de acuerdo normas específicas. Para el cálculo de las dimensiones, resistencia y características se debe conocer todas, número de vueltas por minuto de la rueda motora, relación de transmisión y fuerza tangencial que se debe transmitir.
El objeto de los engranajes transmitir rotación entre ejes con una relación de velocidades anulares constantes. Este objetivo se puede lograr también mediante otros dispositivos como correas, ruedas de fricción, o mecanismo de barras articuladas, pero todos ellos tienen limitaciones. Por ejemplo, las correas y ruedas de fricción no pueden transmitir grandes potencias y los mecanismos de barras articuladas son aplicables sólo en unos pocos casos concretos.
Los engranajes gozan de varias ventajas: son sencillos de construir , pueden transmitir grandes potencia y están normalizados. Por ello, son elementos muy utilizados en gran variedad de máquinas, como reductores, cajas de cambio, diferenciales, trenes de engranajes, entre otros.
Una de las aplicaciones más importantes de los engranajes es la transmisión del movimiento desde el eje de una fuente de energía, como puede ser un motor de combustión interna o un motor eléctrico, hasta otro eje situado a cierta distancia y que ha de realizar un trabajo. De manera que una de las ruedas está conectada por la fuente de energía y es conocido como engranaje motor y la otra está conectada al eje que debe recibir el movimiento del eje motor y que se denomina engranaje conducido.
CLASIFICACIÓN DE LOS ENGRANAJES
Según como los engranajes interactúan entre sí, se les puede clasificar como:
1.Engranajes de acción indirecta: Cuando acciona uno sobre el otro a través de un vinculo intermedio o auxiliar, como es el caso de los engranajes a cadena que se muestra en la figura siguiente:
Donde Z1es la rueda conductora o motora, la cual se encuentra montada sobre un eje motor y transmite el movimiento a la rueda conducida Z2 a través de la cadena, caso de las bicicletas, donde la rueda de menor diámetro se denomina piñón.
2.Engranajes de acción directa: formaos por dos o más ruedas que engranan entre sí, directamente una con otra, como es el caso de la figura:
A su vez estos engranajes se clasifican según sean las prioridades de sus ejes, pueden presentar los siguientes casos: engranajes con sus ejes paralelos, engranajes que se cortan o se interceptan y engranajes de ejes que se cruzan.
1.)Ruedas de ejes paralelos (cilíndricos) : se presenta para ruedas cilíndricas que están montadas sobre ejes paralelos, pudiendo presentarse distintos casos, según como se muestran a continuación:
a.Engranaje cilíndricos de dientes rectos: Es el engranaje donde la sección de corte se mantiene constante con respecto al eje axial. Es el engranaje mas practico de fabricar y el mas antiguo. Se utilizan generalmente para velocidades pequeñas y medias, a grandes velocidades. Son utilizados en situaciones en donde es necesario la transmisión de potencia en ejes paralelos y constituyen el engranaje original con mayor tradición. Actualmente, se utilizan poco debido al excesivo ruido de trituración de caña de azúcar. Ejemplo: Máquinas sencillas cilíndricas y funcionan sobre ejes paralelos. Los dientes son rectos y paralelos a los ejes. El engranaje más sencillo es el engranaje recto, una rueda con dientes paralelos al eje, tallados en su perímetro. Los engranajes rectos transmiten movimiento giratorio entre dos ejes paralelos. Este tipo de engranaje se dividen en:
i.Engranajes cilíndricos de dientes rectos exteriores: ocurre cuando las dos ruedas tienen dentado exterior e invierten el signo de la velocidad angular.
ii.Engranajes cilíndricos de dientes rectos interiores: cuando la rueda mayor tiene dentado interior, este tipo de engranaje mantiene el sino de la velocidad angular.
b.Piñón y cremallera: también conocidos como engranajes interiores o anulares. Son variaciones del engranaje recto en los que los dientes están tallados en la parte interior de un anillo o de una rueda de recordé, en vez de en el exterior. Los engranajes interiores suelen ser impulsados por un piñón, un engranaje pequeño con poco dientes. La cremallera (barra dentada plana que avanza en línea recta) funciona como una rueda dentada de radio finito y puede emplearse para transformar el giro de un piñón en movimiento alternativo o viceversa.
El sistema de piñón y cremallera se usa para transformar el movimiento lineal en giratorio y viceversa, es decir, transformar el movimiento de rotación en movimiento de traslación.
c.Engranaje cilíndrico de dentado helicoidal: son aquellos en donde se ha creado el antiguo entre el recorrido de los dientes con respecto al eje axial con el fin de asegurar una entrada mas progresiva del contacto entre diente y diente, reduciendo e ruido de funcionamiento y aumentando la resistencia de los dientes del engranaje. Están caracterizados por su dentado oblicuo con relación al eje de rotación, en estos engranajes el eje se transmite de modo igual que en los cilíndricos dentados rectos, pero con mayor ventaja. Constituyen los engranajes mayormente utilizados en la actualidad. Ejemplo. Cajas conductoras de automóviles.
Estos engranajes son apropiados para grandes cargas porque los dientes engranan formando un ángulo agudo, en lugar de 90º como en un engranaje recto. Los engranajes helicoidales sencillos tiene la desventaja de producir una fuerza que tiende a moverse las ruedas dentadas a lo largo de sus ejes.
Esta desventaja de producir fuerza puede evitarse empleando engranajes helicoidales dobles, bihelicoidales con dientes en forma de V compuestos de medio diente helicoidal dextrógiro y medio diente helicoidal levógiro.
Los engranajes cilíndricos bihelicoidales con hélice en sentido contrario, unidos en el sentido axial. Pueden ser con descargas o sin descargas, dependiendo de modo de fabrica con. Poseen las ventajas de los cilindros helicoidales se compensan entre sí. Se utilizan mayormente en cajas reductoras en donde se desea la ventaja de bajo unido de los engranajes cilíndricos helicoidales junto con la ausencia de fuerzas axiales para evitar el desgaste de centrales azucaradas y plantas de procesamiento de cemento.
2.)Engranajes de ejes que se cortan o se interceptan (cónicos): para este tipo de engranajes se presentan los engranajes cónicos, los que están construidos de tal modo que si sus ejes se prologaran, ellos se encontraran en un punto o vértice común. Sus dientes pueden ser rectos, en arco o espiral, respondiendo en cada caso a determinadas condiciones de trabajo y trazado.
a.Engranajes cónicos de dientes rectos: son utilizados para efectuar una reducción de velocidad con ejes de 90º (perpendiculares). Son utilizados en menos proporción que los engranajes cónicos helicoidales debido a que generan mayor ruido que generan los engranajes cónicos rectos. Actualmente se utilizan en pocos diseños nuevos pero son utilizados en reconstrucciones de transmisores de ejes perpendiculares en donde existían engranajes cónicos rectos.
b.Engranajes cónicos de dientes en espiral: son utilizados para efectuar una reducción de velocidad con ejes de 90º (perpendiculares). Se difieren de los cónicos rectos en que los dientes no recorren un sentido radial al centro del eje del engranaje. Presentan una mayor superficie de contacto entre piñón (engranaje pequeño) y corona (engranaje con mayor número de dientes) ya que más de un diente hace contacto a la vez. Ejemplo utilización: virtualmente todas las transmisiones posteriores de camiones y automóviles.
3.)Engranajes de ejes que se cruzan (hiperbólicos)
a.Engranajes hipoides: son engranajes cónicos helicoidales utilizados cuando los ejes son perpendiculares per no están en mismo plano, una de las aplicaciones mas corrientes del engranaje hipoide es para conectar el árbol de la transmisión con las ruedas en los automóviles de acción trasera. A veces se denominan de forma incorrecta engranaje en espiral los engranajes helicoidales empleados para transmitir rotación entre ejes no paralelos.
Parecidos a los engranajes cónicos helicoidales, pero se diferencian en que las continuaciones los ejes del piñón y de la corona no se cruzan en ninguno de los ejes cartesianos (x, y, z), es decir, realmente son hiperbólicos. Se utilizan en transmisiones de maquinas industriales y embarcaciones en donde es necesario que los ejes no estés al mismo nivel por cuestiones de disponibilidad de espacio.
b.Engranaje tornillo sinfín: se pueden presentar tres casos, según sea el perfil de los dientes y filete que presenta la rueda y el tornillo sinfín respectivamente, los cuales se indican esquemáticamente en la figura: en la (Fig.4.14a) se tiene ambos de perfiles cilíndricos, la (Fig.4.14b) muestra la rueda de perfil globoide y el tornillo sinfín cilíndrico, y en la (Fig.4.14c) tanto la rueda como el tornillo sinfín presentan perfiles globoides. La (Fig.4.14d) muestra como engranan una rueda de perfil globoide y un tornillo sinfín cilíndrico.
c.Engranaje helicoidal de ejes cruzados: se emplean para conectar flechas que no son paralelos ni se interceptan. Sus superficies primitivas son cilindros. Se tocan en un punto y tienen contacto con desplazamiento; por esto los dientes también hacen contacto en un lugar y tienen una componente un deslizamiento a lo largo de la hélice del diente.
TERMINOLOGIA DE LOS ENGRANAJES RECTOS
En la siguiente figura puede observarse claramente el desarrollo de los dientes de un engranaje cilíndrico recto, a la vez que la nomenclatura empleada en el estudio de los engranajes.
Paso Circunferencial pc: es la distancia entre dos puntos homólogos de dos dientes consecutivos, medido sobre la circunferencia primitiva, siendo igual para la rueda y para el piñón, denominándose en este caso, ruedas homólogas, siendo por lo tanto:
Donde: D=diámetro primitivo en pulgadas
N= numero de diente de engranaje
- Paso Diametral en pulgadas (Diametral Pitch) pd : es el número de dientes que tiene un engranaje por cada pulgada del diámetro primitivo:
- Circunferencia primitiva, es la circunferencia de contacto de los cilindros primitivos.
- Circunferencia de fondo (interior) o de raíz, es la circunferencia cuyo diámetro es Di, y su radio es Ri y corresponde al cilindro en el cual se encuentra arraigadoel diente.
- Circunferencia de cabeza o exterior, es la circunferencia descripta por la cabeza de los dientes, de diámetro De y radio Re.
- Ancho de cara: es la longitud del cliente medida axialmente. También se denomina ancho de fosa.
- Addendum o altura de cabeza del cliente: la distancia desde el circulo primitivo hasta el extremo exterior del cliente, medido radialmente.
a = Re – R
- Dedendum o altura del pie del cliente (L): Es la distancia radial desde el círculo primitivo hasta la circunferencia del fondo del pie del cliente.
L = R– Ri
- Paso circular (Pc): es la distancia entre dos puntos homólogos de dos clientes consecutivos, medidos sobre la circunferencia primitiva o de paso.
- Paso angular (Pa): es el espacio entre dos puntos homólogos de dos dientes consecutivos.
- Ancho de espacio (h): es el espacio entre el diente consecutivo, medido en circunferencia de paso.
h = P - e
- Juego de fondo: es el espacio muerto que libran los puntos de los dientes de un engranaje entre los hechos correspondientes de otro engranaje, es decir la holgura entre la punta de un diente y la circunferencia de fondo. Y esta se mide sobre la línea de centros.
- Juego lateral: La distancia mínima entre el lado no motriz de un diente y el lado opuesto del diente en el engranaje adjunto se denomina juego lateral o sea la diferencia entre el hueco y el espesor del diente. Esto se mide sobre el círculo primitivo.
- Holgura: es la diferencia entre el dedendum de un diente y el addendum que engrane con aquel.
- Módulo o Paso Diametral M: siendo pc un número irracional por contener su determinación el número irracional π, lo serán también todas las dimensiones del engranaje que son función del paso circunferencial, por lo que para resolver este inconveniente se divide ambos miembros de la por π, obteniéndose el módulo M, el cual se toma como base de cálculo de los engranajes.
- Altura del diente: es la suma h de la altura de cabeza y la del pié del diente.
Es decir que para que dos engranajes puedan engranar entre sí, sus módulos deben ser iguales. Para un engranaje cualquiera, con número de dientes z = 10 y Dp = 60 mm, es el módulo M = 6 mm.
- Altura de cabeza del diente o adendo: es la altura radial a del diente, medida entre la circunferencia primitiva y la circunferencia de cabeza o exterior.
- Altura del pié del diente o dedendo: es la altura radial d del diente, medida entre la circunferencia primitiva y la circunferencia de raíz.
- Espesor del diente: es el grueso e de un diente, medido sobre la circunferencia primitiva. Se lo toma generalmente como la mitad del paso circunferencial.
PROPIEDADES Y FUNCIONAMIENTO DE LOS PERFILES ENVOLVENTES
PROPIEDADES DE LA EVOLVENTE
Una placa circular parcial B se fija en el cilindro A, alrededor del cual se enrolla una cuerda de f que se mantiene tirante. Al punto b de la cuerda se le considera como la punta de un tasador, y si la cuerda se enrolla y desenrolla desde el cilindro, el punto b trazara el arco de evolvente ac sobre la placa. El radio de la curvatura de la evolvente varia continuamente, siendo cero en el punto a y máximo en el punto c. En elb el radio es igual a la distancia be puesto que b gira instantáneamente alrededor de e. Así pues, la generatriz de es normal a la evolvente en todo los puntos de intersección y , al mismo tiempo, siempre es tangente al cilindro A. La circunferencia sobre la que se genera la evolvente se llama circunferencia base, en la se indica dos cuerpos de engrane (o sea, piezas bases en la que se forman los dientes fijos en Oy O. En estos cuerpos se han trazado las circunferencia de base cuyo radio respectivamente son Oa yOB . Ahora imaginase que se enrolla una cuerda en sentido del reloj alrededor de la circunferencia de base del engrane 1, y se estira bien entre los puntos a y b y luego se enrolla en sentido contrario de reloj, alrededor de la circunferencia de base del engrane dos. Ahora bien, si las circunferencias de base giran en sentido contrario manteniendo tensa la cuerda, el punto g trazara las evolventes cd en el engrane uno y ef en el engrane dos. Así, el punto de trazo genera simultáneamente las evolventes. En consecuencia, este ultimo será el punto de contacto y la parte de la cuerda ab será la generatriz. El punto de contacto se mueve a lo largo de esta línea; la generatriz no cambia de posición porque siempre es tangente a la circunferencia porque siempre es tangente a la circunferencia de base; y como la generatriz siempre es normal a las evolventes en el punto de contacto, se cumple el requisito para el movimiento uniforme.
Figura 05. (a) Generación de un evolvente; (b) Acción de la evolvente.
Entre otras cosas es necesario saber como se trazan materialmente los dientes de un par de engranes conectados. Por lo tanto lo que interesa es dibujar los dientes de los engranes para adquirir conocimientos acerca de los problemas que entrañan la conexión o embonado de los dientes de dos ruedas dentadas.
En primer lugar se necesita saber como se traza una envolvente. Se divide la circunferencia de base en partes iguales y se trazan líneas radiales OA00OA1, OA2, etc. Principiando en A1 , se trazan las perpendiculares A1B1, ,A2B2, ,A3B3,etc. A los radios. Luego, sobre AB1 se marca la distancia A1A0: sobre A2B2 la distancia A2A0, igual al doble de la distancia A1AO, etc. Así se obtienen los puntos por donde pasa la envolvente.
Para analizar la acción de los dientes se procederá, paso a paso, a trazar los dientes de un par de engranajes.
Cuando embolan dos dentadas, su circunferencias de paso ruedan una sobre la otra sin resbalar. Se designan los radios de paso r1 y r2 y las velocidades angulares como ω1y ω2 , respectivamente. Entonces, la velocidad tangencial comunes la línea de paso será.
Figura 06. Trazo de la evolvente.
Por lo tanto, la relaciónexistente entre los radios y las velocidades angulares es
En la figura 07 se describe el primer paso en el trazado de los dientes de unpar deengranes. La distancia existente entre los centros es igual a la suma de los radios de paso. D e esta manera quedan localizados los centros de piñón y de la rueda, o1y o2. Luego se trazan las circunferencias de paso con los radios r1y r2, que serán tangentes al punto p; el punto de paso. Enseguida se marca la recta ab, la tangente común, por dicho punto. Sedesignara el engrane 1 como impulsor (o conductor) y, como su rotación sigue el sentido contrario al del reloj, se traza una recta cd por el punto p, a un ángulo ϕcon respecto a la tangente comuna b. La recta cd recibe tres nombres: línea de presión, generatriz y línea de acción, e indica la dirección en que actúa la fuerza resultante entre los engranes. El ángulo ϕse llama ángulo de presión y suele tener un valor de 20 o 25°.
A continuación, sobre cada engrane se traza una circunferencia tangente a la línea de presión. Estas serán las circunferencias de base. Como son tangentes a la línea, el ángulo de presión determina su tamaño. Según se indica en la figura 08, el radio de la circunferencia base será
Donde r es el radio de paso.
Figura 07.
Figura 08.
A continuaciones trazaun envolvente sobre cada circunferencia de base en la forma ya descrita, según se indico en la figura 07. Esta envolvente se usara para un lado de un diente de engrane. El adendo y el dedendo para dientes estándar del tipo intercambiable valen 1/p y 1.25 /p, respectivamente.
Utilizando estos valores se trazan las circunferencias de adendo y dedendo en el piñón y la rueda, como se indica en la figura 07. En seguida, en cartulina de dibujo dura o de preferencia en una hoja de plástico transparente de 0.015 a 0.020pulgadas de grueso, se corta una planilla para cada envolvente, teniendo cuidado de situar apropiadamente los centros de los engranes con respecto a la curva. La figura 09 es una de este tipo de plantilla.
Para dibujar un diente debe conocerse el grosor por medio de la ecuación
Figura 09. Plantilla para trazar dientes de engranes.
Figura 10. Acción entre dientes.
Por consiguiente, el grueso del diente es
medido sobre la circunferencia de paso. Utilizando también este valor para la separación entre dos dientes consecutivos, medida a lo largo de la circunferencia de paso, se trazan tantos dientes como se deseen utilizando la plantilla después de marcar los puntos sobre la circunferencia de paso. En la figura 10 solo se trazo un diente para cada engrane. Pueden presentarse inconvenientes al dibujarlos si una de las circunferencias de base es mayor que la de dedendo. La razónes que la envolvente comienza en la circunferencia de base y no esta definida debajo de esta. Por consiguiente, al dibujar los dientes de los engranes se acostumbra a trazar como recta radial el perfil situado debajo de la circunferencia de base. Sin embargo la forma real dependerá de la clase de maquina herramienta empleada para fabricar los dientes, es decir, de cómo se genere el perfil.
La parte del diente que queda en la circunferencia de holgura y la dedendos el entalle. La construcción termina cuando se trazan los entalles del diente. Con referencia a la figura 10, el piñón con centro en o1 es el impulsor y gira en sentido contrario a la del reloj. El contacto inicial tendrá lugar cuando el plano del diente impulsor quede en contacto con la punta del impulsado. Esto ocurre en el punto a de la figura 10, donde la circunferencia de adendo del engrane conducido cruza la línea de presión.
A medida que los dientes embolan, el punto de contacto se deslizara hacia arriba del diente impulsor, de manera que la punta del engrane conductor llegara al contacto justamente antes de que termine el mismo. Por lo tanto, el punto de contacto final estará donde la circunferencia de adendo del engrane impulsor corta la línea de presión (pto b en la figura 10). Si se traza otro grupo de perfiles por b , se obtendrán los ángulos de retroceso para cada engrane, en forma semejante a como se obtuvieron los ángulos de aproximación. La suma del ángulo de aproximación y el ángulo de retroceso de uno y otro engrane se denomina ángulo de acción. La recta ab recibe el nombre de línea de acción.
Puede considerarse que una cremallera es un engranaje recto, cuyo diámetro de paso es infinito. En consecuencia tiene un número infinito de dientes y una circunferencia de base que esta a una distancia infinita del punto de paso. Los lados de los dientes de envolvente de unas cremalleras rectas que, con respecto con la línea de centros, forman un ángulo igual al de presión la figura 11 muestran una cremallera de envolvente conectada a un piñón
Figura 11. piñón de evolvente y cremallera
Los lados correspondientes de diente de envolvente son curvas paralelas; el paso base es la distancia fundamental y constante que hay entre ellos a lo largo de una normal común como se indica en la figura 11. El paso base esta relacionado por la ecuación:
(9)
Donde Pb es el paso base
Figura 12. Piñón y corona con dientes internos.
En la figura 12 muestra un piñón conectado a un engranaje de dientes internos o de corona interior. Nótese que ambos engranajes tienen sus centros de rotación en el mismo lado del punto de paso. Así las posiciones de las circunferencias de adendo y dedendo, con respecto al paso están invertidas: la circunferencia de adendo de la corona interna queda adentro de la circunferencia de paso. Otra observación interesante se refiere al hecho de que no se necesita que los diámetros de operación de la circunferencia de paso de un engranaje sean iguales a los diámetro de paso de diseño respectivo de los engranes, aunque esta es la forma en que se construyeron anteriormente. Si se aumenta la distancia entre centros, se originan dos nuevas circunferencia de paso de operación, con diámetros mayores porque tienen que ser tangentes entresi en el punto de paso.
Así, en realidad, las circunferencia de paso de los engranes no intervienen si hasta que se conectan los dos elementos.
El cambio de distancia entre centro no influye en la circunferencia base, puesta se usaron para generar los perfiles de los dientes. Al aumentar la distancia entre centros se incrementa el ángulo de presión y se reduce la longitud de la línea de acción; pero los dientes siguen siendo conjugados, el requisito la transmisión de movimiento uniforme todavía se cumple y no se altera la relación de velocidades angulares.
TRENES DE ENGRANES
Un tren de engranes es cualquier colección o conjunto de dos o más engranes acoplados. Un par de engranes, o sea, un engranaje, es por lo tanto la forma más simple de un tren de engranes, y por lo general está limitado a una razón de aproximadamente 10 : 1. Los trenes de engranes pueden ser simples,compuestos o epicíclicos.
Trenes de engranes simples
Un tren de engranes simple es aquel en el que cada flecha sólo lleva un engrane. El ejemplo más básico de engranes aparece en la figura 06. La razón de velocidad de un engranaje está dada por la ecuación
mv = ± r entrada / r salida(15)
Figura 22. Un tren de engranajes simples.
Potencialmente cada engranaje contribuye a la razón general del tren, pero en el caso de un tren simple (en serie) los efectos numéricos de todos los engranes, excepto el primero y el último, se cancelan.La razón de un tren simple es siempre la razón entre el primer engrane y el último.
Trenes de engranes compuestos
Un tren compuesto es aquel en el cual por lo menos una flecha lleva más de un engrane. Esto puede corresponder a una Disposición en paralelo o en serie-paralelo, en vez de las puras conexiones en serie del tren de engranes simple.
Figura 23. Trenes de engranajes compuestos
Trenes de engranajes epicíclicos o planetarios
Los trenes de engranajes convencionales, descritos anteriormente, son todos dispositivos con un grado de libertad. Otra clase de tren de engranes, el tren epicíclico o planetario es de amplia aplicación. Se trata de un dispositivo con dos grados de libertad. Se requieren dos entradas para obtener una salida previsible.
Los trenes planetarios tienen varias ventajas sobre los trenes convencionales, entre ellas están relaciones más elevadas de tren obtenibles en paquetes más pequeños, la reversión de manera predeterminada y salidas simultáneas concéntricas y bidireccionales, disponibles a partir de una entrada única unidireccional.
Figura 24. Engranaje convencionalFigura 25. Engranaje planetario
ANÀLISIS DE FUERZAS
Análisis de fuerzas para engranes rectos
Antes de iniciar el análisis de las fuerzas que actúan en los trenes de engranes se explicara la notación que se usará. Si se asigna el número 1 al bastidor o armazón de la maquina, el engrane de entrada se designa con 2 y los engranes sucesivos se designaran con los números 3,4,etc., hasta llegar al ultimo tren. Además, pueden intervenir varios ejes y, por lo general, habrá uno dos engranes montados en cada árbol, así como otros elementos. Se designaran los ejes con las letras minúsculas a, b, c, etc.
Con esta notación, la fuerza ejercida por el engrane dos contra el engrane tres se representa por F23.La fuerza del engrane 2 contra el eje a será Fa2 representará la fuerza ejercida por el árbol a contra el engrane 2. Desafortunadamente, también será necesario emplear subíndices pera indicar las direcciones. Las direcciones de los ejes coordenados se indicaran de ordinario por las letras x, yyz, las direcciones radial y tangencial por los subíndices ry t. Adoptando esta notación Ft43 es la componente tangencial de la fuerza que ejerce el engrane 4 contra el 3.
La figura26(a)muestra un piñón montado sobre un eje a que gira en el sentido del reloj, a n2 rpm. Y que mueve otro engrane montado en el eje b, a n3 rpm. Las reacciones entre dientes conectados ocurren a lo largo de la línea de presión.
En la figura 26(b) el piñón aparece separado de la rueda y del eje y sus efectos se han sustituidos por fuerzas. Así Fa2 y Ta2 son la fuerza y el momento de rotación (torsión) respectivamente, ejercidos por el árbol a contra el piñón 2.
F32 es la fuerza ejercida por el engrane 3 contra el piñón. Usando un enfoque similar se obtiene el diagrama de cuerpo libre de la rueda (Fig. 26(c)).
Figura 26. Diagramas de un cuerpo libre para ilustrar las fuerzas que actúan entre dos engranes de un tren simple.
En la figura 2 se ha trazado de nuevo dicho diagrama para el piñón y se han descompuesto las fuerzas en sus componentes tangencial y radial. Ahora se definirá wt = Ft32 como la carga transmitida. Esta carga tangencial es realmente la componente útil porque la componente radial Fr32 no es efectiva, ya que no trasmite potencia. Se ve que el momento de torsión aplicado y la carga transmitida están relacionadas por la ecuación T= ( d/2 )*Wt en la cual se han empleado T = Ta2 y d =d2 a fin de obtener una relación general.
Si ahora se designa la velocidad en la línea de paso por V, siendo V=πdn/12 y estando expresada en ft/min, la carga tangencial puede obtenerse por la ecuación H = WtV / 33000.
La formula correspondiente en el SI es Wt = 60(10)³ H/ πdn donde:Wt = carga transmitida, KN
H = potencia, KW
d = diámetro del engrane, mm
n = velocidad , rpm
Figura 27. Descomposición de las fuerzas que actúan en un engrane.
Análisis de fuerzas para engranes cónicos
Al determinarlas cargas en el eje o árbol y en los cojinetes de apoyo para aplicaciones de engranes cónicos, la practica usual consiste en utilizar la carga tangencial o transmitida que ocurriría si todas estas fuerzas se concentran en el centro o punto medio del diente. Pese a que la resultante real ocurre en alguna parte entre el punto medio y el extremo grande del diente, sólo se induce un error mínimo al adoptar esta hipótesis. En el caso de la carga transmitida, esto da Wt = T/rmed donde T es el momento de torsión y r es el radio de paso en el centro del diente del engrane en consideración.
Las fuerzas que actúan en el centro del diente se indican en la figura3. La fuerza resultante Wtiene tres componentes: una fuerza tangencial Wt, una fuerza radial Wr y una fuerza axial Wa. A partir de la trigonometría de la figura se tiene.
Wr = Wt tan f cosg(16)
Wa = Wt tan f seng(17)
Las tres fuerzas Wt, Wry Wa son perpendiculares entre sí y se pueden utilizar para determinar las cargas en los cojinetes de apoyo aplicando los métodos de la estática.
Figura 28. Fuerzas que actúan en los dientes de un engrane cónico.
Análisis de fuerzas para engranes helicoidales
La figura 4 es una vista tridimensional de las fuerzas que actúan contra el diente de un engrane helicoidal. El punto de aplicación de las fuerzas es el plano de paso y el centro de la cara del engrane. A partir de la geometría de la figura, las tres componentes de la fuerza total (normal) W del diente son
Wr = W sen f n(18)
Wt = W cos f n cos y(19)
Wa = W cos f n sen y(20)
Donde
W = Fuerza total
Wr = Componente radial
Wt = Componente tangencial (llamada también carga transmitida)
Wa = Componente axial (conocida también como carga axial o de empuje)
Por lo general Wt está dada y las otras fuerzas deben calcularse. En este caso, no es difícil descubrir que:
Wt = Wt tan ft(21)
Wa = Wt tan y(22)
W = Wt / cos f n cos y(23)
Figura 29. Fuerzas que actúan en los dientes de un engrane helicoidal con sesgo a la derecha.
Análisis de fuerzas para engranajes de tornillo sinfín
Si se omite la fricción, entonces la única fuerza que ejerza el engrane será la fuerza W (figura 5), que tiene tres componentes ortogonales Wx, Wy y Wz . De la geometría de la figura se tiene
Wx = W cos fn sen l
Wy = W sen fn
Wz = W cos fn cos l
Ahora emplearemos los subíndices W y G para indicar fuerzas que actúan contra el gusano o sinfín y el engrane respectivamente. Observamos que Wy es la fuerza de separación o radial, para el gusano y el engrane. La fuerza tangencial en el tornillo es Wx, y es Wz en el engrane, suponiendo un ángulo del eje o árbol de 90°. La fuerza axial en el gusano es Wz, y en el engrane Wx. Como las fuerzas que actúan en el engrane son contrarias a las que actúan en el tornillo o sinfín, podemos resumir estas relaciones escribiendo
WWt = -WGa = Wx
WWr = -WGr = Wy
WWa = -WGt = Wz
Es de utilidad emplear la ecuación (1) y también la ecuación (2) para observar que el eje geométrico del engrane es paralelo a la dirección x y que el eje geométrico del tornillo es paralelo a la dirección z, y que estamos usando un sistema de coordenadas orientado a la derecha.
En el estudio de los dientes de engranes rectos hemos aprendido que el movimiento de un diente relativo al diente que embona es principalmente un movimiento de rodadura; de hecho, cuando ocurre contacto en el punto de paso, el movimiento es puro. En contraste, el movimiento relativo entre un tornillo sinfín y los dientes de su engrane es deslizante puro; así que debe esperarse que la fricción desempeñe un papel importante en el funcionamiento de los engranes de tornillo sinfín. Introduciendo un coeficiente de fricciónm, podemos elaborar otro conjunto de relaciones similares a las de la ecuación (1). En la figura 5 vemos que la fuerza Wque actúa normalmente al perfil de los dientes del tornillo produce una fuerza de fricción Wf = mW, que tiene una componente mWcoslen la dirección x negativa y otra componente mWsenlen la dirección z positiva.
Por lo tanto la ecuación (1) se vuelve
Wx = W(cosfn senl + mcosl)
Wy = W sen fn(26)
Wz = W(cosfn cosl - m senl)
Desde luego, la ecuación (2) se sigue aplicando. Si sustituimos Wz en la tercera parte de la ecuación (2) y multiplicamos ambos miembros por m, resulta que la fuerza de fricción vale
Wf = mW = mWGt / m senl - cosfn cosl(27)
Se puede obtener otra relación útil resolviendo la primera y tercera partes de la ecuación (2) en forma simultánea para obtener una relación entre las dos fuerzas tangenciales. El resultado es
La eficiencia h se puede definir utilizando la ecuación
h = WWt (sin fricción) / WWt (con fricción)(29)
Introdúzcase la ecuación (5) con m = 0, en el numerador de la ecuación (6), y la misma ecuación en el denominador. Después de reordenar algunos términos, se hallara que la eficiencia es
h = cosfn - m tan l / cosfn + cot l(30)
Muchos experimentos han demostrado que el coeficiente de fricción depende de la velocidad relativa o de deslizamiento (Vs). En la figura (5), VG es la velocidad en la línea de paso del engrane y VW es la velocidad de línea de paso del sinfín. En forma vectorial, VW= VG + Vs ; en consecuencia, Vs = VW/cosl.
Los valores publicados del coeficiente de fricción varían hasta un 20 %, debido indudablemente a las diferencias en el acabado de la superficie, materiales y lubricación. Los valores que aparecen en el diagrama de la figura (6) son representativos e indican la tendencia general.
Figura 30.Componentes de las velocidades que tienen en un engrane de tornillo sinfín.
Figura 31. Valores representativos del coeficiente de fricción para un engrane de tornillo sinfín.
INTERFERENCIA
El contacto de porciones de perfiles de dientes no conjugados se denomina interferencia. Se considerará la figura 14, que muestra dos engranes de 16 dientes cortados con el valor anticuado de 14½° para el ángulo de presión. El engrane impulsor 2 gira en el sentido del reloj. Los puntos de contacto A y B, respectivamente, y están situados en la línea de presión. Ahora nótese que los puntos de tangencia de dicha línea con las circunferencias de base C y D, se localizan por dentro de los puntos A y B. Por lo tanto existe interferencia.
Esta última se explica como sigue. El contacto comienza cuando la punta del diente conducido toca el flanco del diente conductor. En este caso el flanco del diente impulsor primero hace contacto con el diente impulsado en A; Ello ocurre antes de que la parte de evolvente del diente conductor entre en acción. En otras palabras, el contacto ocurre por debajo de la circunferenciade base del engrane 2 en la parte distinta de la evolvente del flanco. El efecto real es que la punta o cara de evolvente del engrane impulsado tiende a penetrar en el flanco del diente impulsado o a interferir con éste.
En este ejemplo, se presenta una vez más el mismo efecto a medida que los dientes dejan de estar en contacto. El mismo debe finalizar en D o antes. Como no finaliza sino hasta el punto B el efecto es que la punta del diente impulsor tiende a penetrar en el flanco del diente impulsado, o a interferir con él.
Cuando los dientes de los engranes se producen mediante un proceso de generación, la interferencia se elimina en forma automática porque la herramienta de corte desprende la parte interferente del flanco. Este efecto se denomina rebaje; si es importante, el diente rebajado quedará notablemente debilitado. Por consiguiente, el efecto de eliminación de la interferencia por un proceso de generación de dientes equivale a sustituir el problema original por otro.
La interferencia puede reducirse mediante un mayor ángulo de presión. Con esto se obtiene una menor circunferencia de base, de manera que la mayor parte del perfil de los dientes es de evolvente.
Figura 14. Interferencia de la acción entre dientes.
RELACIÓN DE ENGRANAJES Y NÚMERO DE DIENTES
Las proporciones de los dientes se establecen por el addendum, el dedendum, la profundidad de trabajo, el claro, el espesor circular del diente y el ángulo de presión. Además el ancho F de la cara del engranaje establece el espesor del engranaje, medido paralelo al eje del engrane.
Para los dientes de involuta, el ANSI y la AGMA han estandarizado dentro de un número limitado de sistemas que usan cremallera básica para la especificación. Para los tipos no rectos y que no sean de involuta.
La razón de engranes o relación de endentamiento es la razón entre él numero de dientes en un par endentado, expresado como un numero mayor que 1,en donde el piñón es el elemento que tiene el menor numero de dientes. Para los engranes rectos y helicoidales con ejes paralelos, la razón deentre los círculos de base debe ser idéntica a los de engrane. La razón de velocidades de los engranes es inversamente proporcional a sus números de dientes. Solo para los engranes rectos estándar y los helicoidales con ejes paralelos, la razón entre los diámetro de paso es igual a la razón de engrane e inversamente proporcional a la razón de velocidades.
Las proporciones de diente para los engranes métricos se especifican por él modulo métrico de la ISO (International Standars Organization) en términos de la cremallera base. Las dimensiones específicas se obtienen al multiplicar por m. La norma para engranes métricos ISO permite amplia intercambiabilidad de los engranes métricos que concuerdan con normas particulares, como las DIN y las JIS.
FORMADO DE LOS DIENTES DE ENGRANAJE
Existen varios procedimientos para formar los dientes de engranes, a saber: colado en arena, moldeo en casco o cascarón, fundición de revestimiento, colado en molde permanente, colado en matriz y fundición centrifugada. También pueden fabricarse mediante un proceso de metalurgia de polvos o bien formar primero, por extrusión, una barra de aluminio con el contorno del engrane y luego rebanarla. Las ruedas dentadas que pueden soportar mayores cargas, en relación con su tamaño, son generalmente las de acero, y se obtienen mediante cortadores conformadores o cortadores generadores. En el corte de conformado, el espacio entre dientes toma la forma exacta del cortador. En el corte de generación, una herramienta de forma distinta a la del perfil del diente se mueve con respecto al cuerpo del engrane a modo de obtener la forma apropiada de los dientes. Uno de los métodos más recientes y prometedores para la formación de los dientes es el llamado formado en frío, en el queunas matrices o dados ruedan sobre cuerpos de engranes para formar los dientes.
Los dientes de los engranes se maquinan por fresado, cepillado o formado con sinfín y pueden ser acabados por cepillado, bruñido, esmerilado o pulido con rueda.
La mayor parte de los procesos para corte de engranes se pueden clasificar como de formación y o de generación. En uno de formación, la forma de la herramienta se produce en la pieza de trabajo; en uno de generación, la forma que se produce en la pieza depende de la herramienta y del movimiento relativo entre la herramienta y la propia pieza mientras se efectúa el corte. Por ejemplo, una punta giratoria blanda en un torno se puede formar con una pieza ancha y plana que se avance en ángulo recto con el husillo del torno, o bien, generar con una herramienta de una sola punta que se avance con el ángulo de la punta en el soporte compuesto. En general, un proceso de la generación es más exacto que uno de formación.
En el corte por formación para engranes, la herramienta tiene la forma del espacio entre los dientes. Por ello, el corte el corte de formación producirá perfiles precisos solo cuando el cortador este hecho con precisión y el espacio entre dientes es de anchura constante, como en los engranes de dientes rectos y helicoidales. El método degeneración utilizado para engranes cónicos rectos es análogo a l de generación con cremallera utilizado para los engranes rectos. No obstante, en lugar de utilizar una cremallera con varios dientes completos, el cortador tiene un solo filo recto que se mueve, durante la generación, en el plano del diente de una corona básica conjugada al engrane que se genera. Una corona es la cremallera entre los engranes cónicos; su superficie de paso es un plano y sus dientes tiene lados rectos.
Las maquinas para cortar engranes cónicos espirales funcionan en esencia como el mismo principio que las empleadas para cortar engranes cónicos rectos; solo difieren en el cortador. El cortador espiral es básicamente un disco que tiene varias cuchillas con lados rectos que sobresalen de su superficie hacia un lado para formar el borde de una taza. Las maquinas tienen medios para espaciar, retraer y producir una rodadura generadora; si se desconectan los engranes de rodadura, se pueden cortar engranes cónicos espirales
Limado De Engranajes
Para mejorar el acabado superficial y la exactitud del perfil del corte de engranes rectos y helicoidales (internos y externos), se aplica el limado de engranes, una operación de acabado de engranes de corte libre que arranca pequeñas cantidades de metal de la superficie de trabajo de los dientes .El limado requiere menos tiempo que el rectificado, pero por lo general no se puede emplear en engranes con dureza mayor de 400 Brinell (42 Rockwell).
Rectificación De Engranes
En las maquinas para la rectificación de engranes rectos y helicoidales se aplican los procesos de formación o de generación. Para la rectificación por formación, una rueda rectificadora del tipo de disco se acondiciona para darle la forma adecuada con un diamante sujeto en un aditamento acondicionador especial; para cadanumero de dientes se requiere una placa divisoria especial, con ranuras en V en su circunferencia. Al rectificar engranes helicoidales, se debe instalar un medio para producir un movimiento helicoidal del blanco. Para la generación de rectificación la rueda rectificadora puede ser una del tipo de disco, de doble cono con una sección axial equivalente a la cremallera básica del sistema de engranes .Se monta un engrane maestro, similar al que se va a rectificar, en el husillo de la pieza de trabajo y se acopla con una cremallera maestra; para producir la rodadura de generación se hace rodar el engrane maestro en la cremallera estacionaria. En la decana de 1940 ,un fabricante suizo de maquinas de herramientas introdujo en los Estados Unidos una interesante ampliación del principio de fresado la rectificación de acabado de engranes .En la maquina se emplea unarueda rectificadora de gran diámetro, que se acondicionaen su circunferencia para darle la forma de una fresa madre de involuta sin incisiones.
Los engranajes cónicos espirales ehipoidales se pueden rectificar en las maquinas en que se generan. La rueda rectificadora tiene la forma de taza abocinada con Árbol Dee doble cono, de sección transversal equivalentea la superficie que constituye la envolvente de las cuchillas del cortador giratorio.
Laminación De Engranes
El proceso de laminación en frío para la fabricación de engranes, se introdujo en 1960,en la actualidad se ha consagrado sin lugar a dudas como un proceso de producción para el acabado de engranes rectos y helicoidales para transmisiones automáticas y herramientas mecánicas; en algunos casos ,ha sustituido el laminado. Difiere del corte en que no se arranca el metal en forma de viruta,sino que se desplaza al aplicar una fuerte presión.
Fresado
En este tipo de maquinado se emplea una fresa conformadora para adaptarse al espacio entre dientes. Teóricamente es necesario utilizar un cortador distinto para cada clase de engrane porque uno de sus 25 dientes, por ejemplo, tendrá espacios de forma distinta a los de uno de 24. en realidad, el cambio en el espacio no es muy grande y se ha encontrado que es posible usar ocho cortadores para formar con exactitud razonable todo engrane comprendido entre el de 12 dientes y una cremallera. Desde luego, en cada paso se requiere un juego especial de cortadoras o fresas.
Cepillado
En este procedimiento los dientes se forman mediante un cortador de piñón o uno de cremallera. El primero (Fig. 15) se mueve alternativamente en dirección vertical y avanza lentamente, penetrando en el cuerpo de engrane a la profundidad requerida. Cuando las circunferencias de paso son tangentes, el cortador y el cuerpo de engrane giran lentamente después de cada carrera o golpe de corte. Como cada diente del cortador es una herramienta de cepillado, todos estarán cortados cuando el cuerpo del engrane haya dado una vuelta completa.
Los lados de un diente de cremallera del tipo evolvente son rectos. Por tal motivo, un cortador de cremallera es un medio ara cortar exactamente dientes de engranes. Con esta herramienta también se tiene una operación de cepillado, la cual se ilustra en la figura 16. El cortador se mueve alternativamente y avanza penetrando en el cuerpo del engrane hasta que las circunferencias de paso son tangentes. Luego, después de cada golpe de corte, el cuerpo de engrane y la herramienta se corren ligeramente sobre sus circunferencias de paso. Cuando el cuerpo de engrane y el cortador han recorrido una distancia igual al paso circular, la herramienta vuelve al punto de partida y el proceso continúa hasta que todos los dientes hayan sido formados.
Figura 15. Generación de un engrane recto por cepillado con cortador de piñón.
Figura 16. Generación de dientes por cepillado con cortador de cremallera.
Formado Con Sinfín
En la figura 17 se muestra la operación de referencia (hobbing). El cortador es simplemente una herramienta (hob) con forma semejante a la de un tornillo sinfín. Los dientes son de lados rectos, como los de una cremallera, pero el eje cortador tiene que girar una magnitud igual al ángulo de avance para cortar dientes de engranes rectos. Por esta razón, los dientes generados por un cortador de este tipo tienen forma ligeramente distinta a la de los generados por un cortador de cremallera. Tanto el cortador como el cuerpo de engrane que se está trabajando deben girar a la relación correcta de velocidades angulares. Luego se hace avanzar el cortador lentamente, en dirección transversal a la cara de la pieza, hasta cortar todos los dientes.
Figura 17. Formato con cortador tipo sin fin de una rueda con engrane para gusano.
Acabado
Los engranesque trabajan a altas velocidades y que transmiten grandes fuerzas pueden estar sujetos a fuerzas dinámicas adicionales por errores de los perfiles de los dientes. Estos errores pueden aminorarse algo dando un acabado a dichos perfiles. Los dientes pueden terminarse, después de cortados, por medio de rasurado o por bruñido. En el mercado pueden encontrarse diversas máquinas para el rasurado, las cuales cortan una película muy delgada de metal permiten lograr el perfil del diente con una exactitud que queda entre los límites de 250 µin.
El bruñido, como el rasurado, se aplica a engranes que se han cortado pero que no han pasado por tratamiento térmico. En este proceso de bruñido los engranes templados con dientes ligeramente cortados a sobremedida, se ponen a trabajar conectados con sus correspondientes hasta que se alisan las superficies.
El rectificado y el lapeado o pulido con ruedas se aplican a los dientes de engranes templados después del tratamiento térmico. En la operación de rectificado o esmerilado se emplea el principio de la generación y produce dientes muy exactos. En el lapeado, los dientes del engrane y la rueda de pulir se deslizan axialmente y, de esta manera, se logra una abrasión uniforme en toda la superficie del diente.